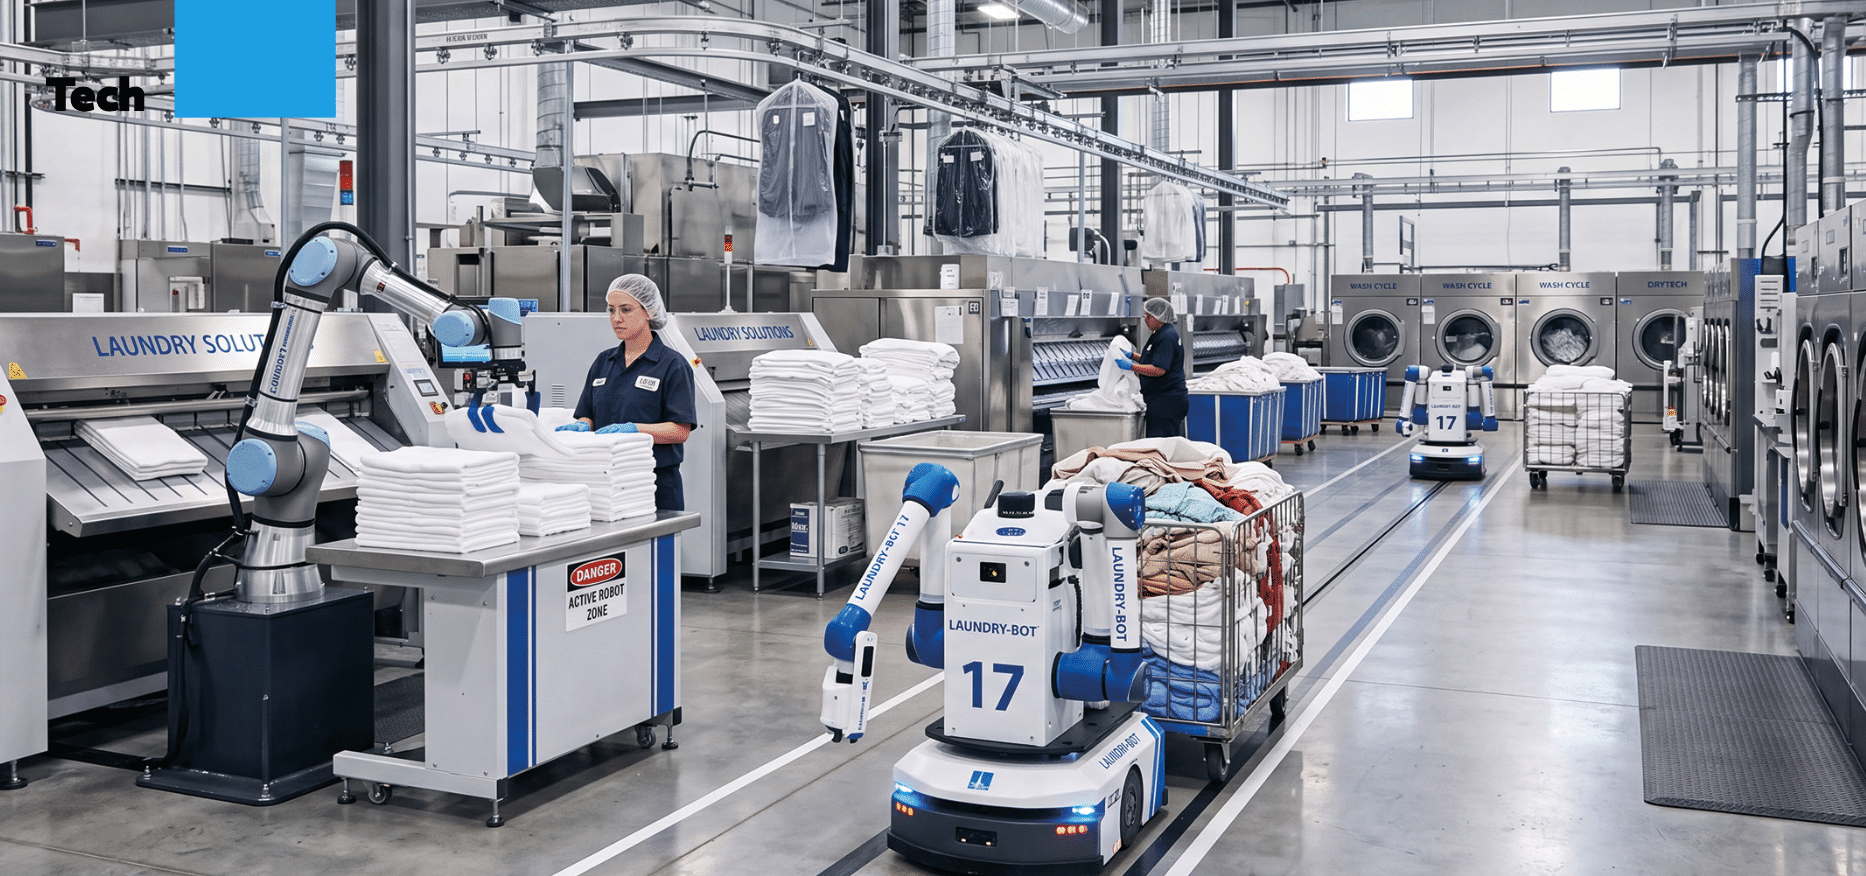
Automatiser sans déshumaniser : telle pourrait être la nouvelle équation des blanchisseries industrielles. Face à la hausse des volumes, aux difficultés de recrutement et à la pénibilité de plusieurs opérations, robots, vision artificielle et intelligence logicielle investissent progressivement les ateliers. Mais loin de signifier la disparition de l’opérateur, cette évolution dessine plutôt une nouvelle répartition des tâches entre l’homme et la machine.
Dans une blanchisserie industrielle, certaines opérations semblent faciles à automatiser : transporter, trier, alimenter une machine, empiler ou plier. En réalité, le linge est une matière difficile à saisir et à manipuler. Contrairement à une pièce mécanique, il n’a ni forme ni position parfaitement prévisibles. Une serviette peut arriver froissée ou en boule, plusieurs articles peuvent être superposés, un vêtement retourné ou accroché à un autre. Cette complexité explique le retard pris par la robotisation du textile, mais aussi l’impact des avancées récentes en matière de vision, préhension et intelligence artificielle. Mais la technologie n’est qu’une partie de l’équation. Pour les blanchisseries, l’un des principaux intérêts de cette évolution est de faire disparaître du poste les gestes les plus répétitifs, pénibles ou exposants, sans nécessairement faire disparaître l’opérateur.
Automatiser les tâches, pas forcément les métiers
La question de la pénibilité n’est pas nouvelle dans le secteur. La convention collective de la blanchisserie identifie plusieurs situations exposant les salariés à des manutentions manuelles, notamment l’accrochage des sacs, l’approvisionnement de certains équipements ou le chargement des tunnels. Une étude de l’INRS consacrée à une blanchisserie hospitalière avait déjà mis en évidence, au début des années 2000, la répétitivité des tâches, les cadences élevées, les efforts de manutention et les postures inconfortables. Plus largement, l’INRS rappelle que les troubles musculosquelettiques représentent plus de 80 % des maladies professionnelles reconnues en France.
Dans ce contexte, la robotisation peut augmenter la capacité de production tout en transférant à la machine les opérations les plus contraignantes. Sur une ligne de serviettes, un opérateur peut devoir saisir les articles, les déplier, les orienter et les présenter à la plieuse pendant plusieurs heures. Le geste est simple, mais sa répétition à grande cadence constitue une contrainte importante. Si un robot prend en charge cette séquence, l’opérateur peut se consacrer à la surveillance de la ligne, au contrôle de la qualité ou au traitement des anomalies. Le bénéfice n’est donc pas nécessairement « un opérateur en moins », mais un opérateur qui fait un travail différent. C’est dans cette logique que la cobotique prend tout son sens.
Cobot, robot ou automatisation : de quoi parle-t-on ?
Le terme est toutefois utilisé avec une certaine souplesse dans le discours industriel. Un robot installé dans une cellule fermée et travaillant sans intervention humaine n’est pas, à proprement parler, un robot collaboratif. La robotique collaborative désigne des applications dans lesquelles un humain et un système robotisé peuvent intervenir dans un espace de travail commun, avec des dispositifs et une analyse des risques adaptés. L’ISO/TS 15066 décrit plusieurs modes de collaboration, parmi lesquels l’arrêt surveillé, le guidage manuel, la surveillance de la vitesse et de la distance de séparation ou encore la limitation de la puissance et de la force. Cette distinction compte pour les blanchisseries. L’objectif d’un projet d’automatisation ne doit pas être de choisir un « cobot » parce qu’il est présenté comme tel, mais de déterminer quelle partie du travail doit être automatisée et dans quelles conditions l’humain doit continuer à intervenir. Dans certains cas, une cellule robotisée classique pourra parfois être préférable. Dans d’autres, une collaboration directe entre opérateur et robot sera pertinente. Dans tous les cas, l’analyse du poste et des risques doit précéder le choix technologique.
Le textile, un défi pour la robotique
La difficulté principale tient à la matière elle-même. Un robot industriel est extrêmement performant lorsqu’il doit déplacer une pièce dont la géométrie, la position et le poids sont connus. Avec du linge, ces paramètres changent en permanence. Le textile se plie, se déforme, glisse, se superpose et peut présenter une texture ou une épaisseur différente d’un article à l’autre. Le robot de blanchisserie ne se contente donc plus d’exécuter une trajectoire programmée ; il doit être capable de s’adapter à une matière variable, et donc apprendre à « voir » le linge avant de pouvoir le saisir. Les systèmes actuels associent d’ailleurs de plus en plus caméras, capteurs, logiciels de reconnaissance et préhenseurs spécialement conçus pour les textiles. Des travaux de recherche récents[1] ont également montré la possibilité d’utiliser l’apprentissage par renforcement pour apprendre à un robot à aplanir et plier des serviettes, avec des essais réalisés sur de véritables textiles.
[1] H. Shehawy, D. Pareyson, V. Caruso, S. De Bernardi, A. M. Zanchettin, P.Rocco, « Flattening and folding towels with a single-arm robot based on reinforcement learning ». Robotics and Autonomous Systems, Novembre 2023.
Trois technologies à surveiller
1/ Vision artificielle et IA : Les caméras et algorithmes permettent d’identifier un article, sa position et parfois son type avant sa prise en charge. L’IA ouvre la voie à une gestion plus large de la diversité de textiles.
2/ Préhenseurs dédiés au textile : Saisir une serviette froissée n’est pas comparable à saisir une pièce mécanique. Les nouveaux systèmes cherchent à séparer et présenter le linge avec suffisamment de précision pour alimenter la machine suivante.
3/ Robotique mobile et automatisation des flux : L’automatisation ne concerne plus seulement les bras robotisés. AGV, AMR et systèmes de convoyage intelligents peuvent assurer le déplacement des chariots, bacs et conteneurs entre les différentes zones. À terme, le robot devient un élément du flux, du tri à l’expédition.
Des applications déjà industrielles
Cette technologie fait désormais l’objet d’applications concrètes. En Allemagne, la blanchisserie Wäscherei Aschenbrenner, à Aschheim en Bavière, s’est associée à Sewts pour automatiser l’alimentation de ses équipements de pliage avec le système VELUM. L’installation utilise des robots FANUC associés à un système de vision : un premier robot localise et saisit une serviette avant de la déposer sur un convoyeur, une seconde unité la récupère et l’étend pour la présenter à la plieuse. Selon FANUC, le système peut atteindre 700 serviettes par heure pour cette préparation. Mais l’intérêt ne tient pas uniquement à la cadence : l’installation automatise une succession de gestes répétitifs qui nécessitaient auparavant une présence humaine continue. Le robot devient ici l’interface entre le monde imprévisible du textile et celui, beaucoup plus déterministe, de la machine industrielle.
Kannegiesser développe une approche comparable avec son Robofeed RFT, intégré notamment à sa Dry Work Line avec une plieuse Speedline. Le système reconnaît, sépare et alimente automatiquement des articles éponges provenant de lots mélangés. Des caméras identifient les pièces tandis qu’un système de préhension les présente à la machine. La capacité annoncée atteint jusqu’à 600 pièces par heure. Là encore, la cadence ne raconte qu’une partie de l’histoire. En automatisant l’alimentation, la solution libère l’opérateur d’une tâche répétitive au profit du contrôle, de la surveillance ou de la gestion des anomalies. La Blanchisserie du Maine, à Laval, illustre cette tendance en France avec une ligne éponge robotisée associant un RFT et une plieuse XFM de Kannegiesser. L’entreprise met notamment en avant les gains de productivité et la réduction de la pénibilité. Ces installations montrent une évolution importante : le robot ne remplace plus nécessairement un poste complet, il prend en charge une séquence de travail.
Le tri du linge, prochain grand terrain d’automatisation
Le tri du linge sale constitue un autre terrain particulièrement adapté à la robotisation. Le travail combine cadence, manutention et nécessité de rester attentif à la présence éventuelle d’objets indésirables dans les textiles, notamment dans les flux hospitaliers. JENSEN propose par exemple THOR, un système robotisé de séparation des articles dont la capacité annoncée atteint environ 1 500 pièces par heure. Le constructeur met en avant la réduction de la manutention manuelle et de l’exposition aux risques liés au linge souillé. La technologie peut être complétée par des systèmes de détection d’objets étrangers. Dans son rapport annuel 2025, JENSEN décrit notamment l’association de robots de tri avec des systèmes utilisant les rayons X et l’apprentissage automatique pour détecter des objets potentiellement dangereux dans le linge. Ciseaux, scalpels, pinces ou autres objets métalliques peuvent ainsi être identifiés avant de parvenir à l’opérateur. Ici, l’automatisation ne vise donc pas seulement la vitesse, elle permet aussi d’éloigner l’humain d’une situation à risque.
Vers une blanchisserie pilotée par les données
La prochaine étape, moins spectaculaire visuellement mais probablement tout aussi importante, est le logiciel. Une blanchisserie produit déjà de nombreuses données : volumes à traiter, composition des lots, programmes de lavage, temps de cycle, disponibilité des machines, rendement des lignes, stocks, commandes et expéditions. L’enjeu consiste désormais à faire communiquer ces informations avec les équipements. La robotique peut devenir le prolongement physique d’un système de pilotage plus global : les logiciels déterminent les priorités et les flux, tandis que les équipements exécutent les opérations. Kannegiesser développe notamment des solutions associant automatisation, vision, données de production et apprentissage automatique, avec des outils de planification et de supervision utilisant les informations disponibles en temps réel. La question change donc progressivement. Hier, il s’agissait principalement de savoir comment automatiser une tâche. Demain, il s’agira de plus en plus de savoir laquelle réaliser, quand, avec quel équipement et quelle intervention humaine.
Une ligne plus rapide n’est pas forcément une ligne plus performante
Cette évolution impose aussi de revoir les critères d’évaluation d’un investissement robotique. La capacité théorique d’un équipement ne suffit pas. Une installation capable de traiter 1 000 pièces par heure mais générant de nombreuses interventions ou reprises peut être moins performante qu’une solution moins rapide mais plus robuste. La performance doit donc être évaluée à l’échelle de l’ensemble du flux, et notamment la disponibilité de l’installation, le taux de défaut, les reprises, la productivité par heure travaillée, la flexibilité, les besoins de maintenance, la consommation énergétique et l’ergonomie des postes. Cette approche est importante en blanchisserie, où la diversité des articles et des clients rend difficile la standardisation absolue des flux. L’automatisation la plus pertinente n’est donc pas celle qui affiche la cadence maximale, mais celle qui fonctionne de manière fiable dans les conditions réelles de production.
Sécurité : collaborer ne signifie pas supprimer les protections
Le terme « cobot » peut parfois donner l’impression qu’un robot peut évoluer librement à côté d’un salarié. Ce n’est pas le cas. La sécurité reste la première étape de tout projet. L’ISO/TS 15066 encadre les applications robotiques collaboratives et complète les exigences de la série ISO 10218. La norme ISO 10218-2:2025 précise de son côté les exigences relatives aux applications et cellules robotisées industrielles, notamment lors de leur intégration, de leur mise en service, de leur utilisation et de leur maintenance. La logique doit donc être inverse de celle consistant à installer un robot puis à chercher comment sécuriser le poste. Il faut d’abord analyser les opérations, identifier les risques, définir les interactions nécessaires entre l’homme et la machine, puis choisir l’architecture adaptée. Un robot présenté comme « collaboratif » n’est donc pas, par définition, utilisable sans protection dans toutes les configurations.
À surveiller : l’évolution de l’ISO/TS 15066
Le cadre normatif évolue lui aussi avec le développement de la robotique collaborative. Un nouveau chantier, ISO/AWI 15066-1, est ainsi en cours. Il doit à terme remplacer l’ISO/TS 15066:2016 et actualiser notamment les données biomécaniques et les seuils associés aux contacts physiques entre l’humain et le robot. Cette évolution montre que la sécurité collaborative n’est pas un cadre figé, mais un domaine qui doit s’adapter aux nouvelles architectures et aux progrès des technologies robotiques.
De nouveaux métiers autour des machines
La robotisation modifie aussi progressivement les compétences nécessaires dans les blanchisseries. L’opérateur qui alimentait manuellement une machine peut devenir davantage un conducteur ou un superviseur de ligne. Son rôle consiste alors à contrôler la qualité, surveiller les équipements, gérer les changements de production et intervenir lorsque le système rencontre une situation qu’il ne sait pas traiter. En parallèle, les compétences en automatisme, électromécanique, informatique industrielle, maintenance et vision prennent davantage d’importance. Cette évolution suppose un accompagnement des équipes. Un projet robotique réussi ne consiste pas seulement à installer un équipement performant : il faut aussi repenser l’organisation du travail et former les salariés. C’est une condition pour que l’automatisation produise effectivement les bénéfices attendus en matière d’ergonomie.
Jusqu’où ira l’automatisation ?
Le concept de « dark factory », une usine pouvant fonctionner avec très peu d’intervention humaine, commence également à apparaître dans le secteur de la blanchisserie. JENSEN évoque ainsi des concepts permettant d’automatiser certaines opérations de tri et de stockage, y compris en dehors des périodes de présence habituelle des équipes. Mais entre une blanchisserie totalement autonome et une installation traditionnelle, les scénarios sont nombreux. Une ligne peut automatiser l’essentiel d’une opération tout en conservant un opérateur chargé des exceptions. Un système de tri peut prendre en charge les articles standards et laisser les cas complexes à un salarié. Une plieuse peut être alimentée automatiquement tout en restant supervisée. Cette organisation pourrait bien devenir dominante, car le textile conserve une part d’imprévisibilité difficile à gérer pour la machine. Une pièce inhabituelle, un article endommagé ou un incident nécessitent souvent une capacité d’analyse et de décision que l’humain reste mieux placé pour fournir.
L’enjeu n’est plus de choisir entre l’homme et la machine
La véritable transformation apportée par la cobotique concerne donc la conception même du travail. Certaines tâches demandent du jugement, de l’expérience, de la capacité d’adaptation ou une vision globale du process. D’autres nécessitent surtout de la répétition, de la précision, de l’endurance ou exposent inutilement le salarié à des contraintes physiques. La logique consiste à répartir ces tâches plutôt qu’à opposer les deux acteurs : à la machine, la répétition et l’endurance ; à l’humain, la décision, le contrôle et la gestion des exceptions.
Dans cette perspective, la cobotique peut devenir un levier à la fois industriel et social. Elle permet aux blanchisseries d’augmenter leur capacité, de sécuriser certains flux et de répondre aux difficultés de recrutement, tout en donnant aux opérateurs des fonctions moins répétitives et potentiellement plus qualifiées. La question n’est donc plus vraiment de savoir si le robot remplacera l’homme. Elle est beaucoup plus concrète : quelles tâches avons-nous intérêt à confier à la machine pour rendre le travail humain plus sûr et plus soutenable ? Pour les blanchisseries industrielles, la réponse pourrait bien devenir un élément déterminant de leur compétitivité.